8月14日,2025世界人形机器人运动会在北京正式开幕。作为全球首个以人形机器人为参赛主体的综合性体育赛事,本次运动会吸引了来自国内外多支高校、科研院所及科技企业的参赛队伍,共同展示人形机器人在竞速、障碍穿越、协作任务等领域的技术成果。
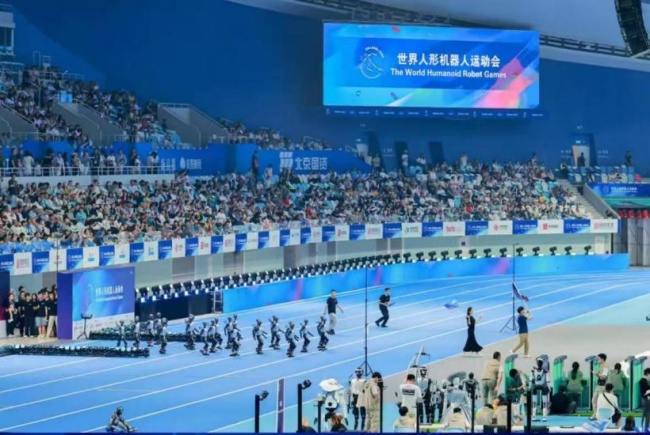
当塑胶跑道上的人形机器人迈开机械双腿高速疾驰,短暂腾空后倾斜身体完成弯道压弯,相关测试画面一经传播便引发社会广泛讨论。大众惊叹机器人高度仿生的奔跑姿态,而短短数十秒的流畅飞驰,凝聚着研发团队长期的技术积累与无数次迭代试验。世界人形机器人运动会的举办,促使人形机器人从实验室走向竞技赛场,开辟出科技与体育交融的全新赛道。
人形机器人实现高速奔跑,需要攻克一系列复杂技术难题。人类依靠骨骼肌肉、身体感知系统,可以本能完成奔跑、转向、压弯等动作,动态调整身体重心,规避失衡风险。人形机器人不具备生物感知本能,每一次迈步、加速、身体倾斜,都需要传感器实时采集姿态数据,依靠运动控制算法完成毫秒级运算,下发指令驱动全身多个关节协同动作。
直线高速冲刺阶段,机器人需要精准调控步频、步幅,动态修正躯干重心,抵御加速过程中的倾倒风险。弯道压弯更是高难度运动工况,过弯过程中机器人必须主动向内侧倾斜躯干,重新分配双腿支撑力,抵消离心力,在保障奔跑速度的前提下防止侧翻。倾斜角度过大极易发生摔倒,角度不足又会直接降低过弯效率。想要实现高速下稳定压弯,需要硬件与算法双向协同优化。
硬件层面,参赛机器人的伺服关节需要高响应速度与充足输出扭矩,可以承受高速运动带来的持续冲击;机身结构兼顾轻量化与结构强度,降低高速运行过程中的震动形变。软件层面,运动控制算法要完成大量仿真推演,还要依托大量实地测试持续调参。实际测试场景中,摔倒、步态踉跄、关节过载属于常见现象。每一次失控之后,研发人员都会调取全套传感器数据定位问题,修正控制逻辑,再重新开展试验。公众看到的精彩片段,来源于成百上千次失败测试的沉淀。
不同于传统体育赛事以人类运动员为参赛主体,人形机器人运动会比拼的,是各支研发团队的综合实力。竞速、障碍穿越等项目借鉴传统体育的竞赛模式,以竞技形式考核机器人运动性能。和人类运动员反复打磨技术动作一样,科研人员不断优化硬件设备、迭代算法程序,持续触碰现有技术的能力边界。竞技的价值不只在于角逐名次,更在于以赛事驱动技术创新。
科技体育赋予竞技精神全新的表达形式。机器人本身没有感知疲惫与伤痛的能力,但每一项性能突破,都凝聚着科研工作者的脑力劳动与不懈坚守。从蹒跚移步到高速驰骋,一次次跌倒再重新调试,这种攻坚克难、挑战极限的追求,与传统体育精神一脉相承。
科技为体育赋能,体育为科技赋能。世界人形机器人运动会为青年观察科技体育提供了窗口,也启示新时代青年,无论是投身体育事业还是科技攻关,都应当秉持不畏挫折、持续求索的态度,在属于自己的赛道上奋勇前行。( 应潼)